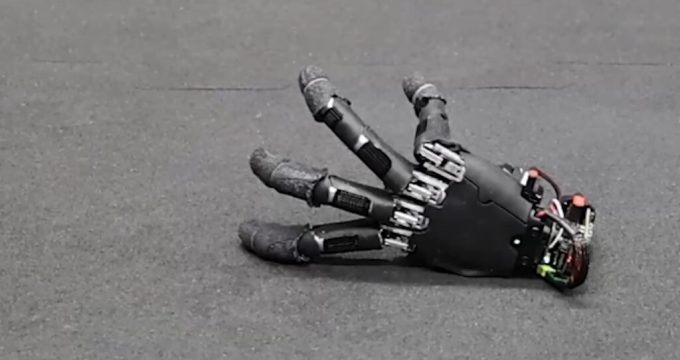
Soft Robotics Lab, afiliat la ETH Zurich, a reconfigurat o mână robotică comercială într-un dispozitiv autonom, capabil să se deplaseze pe diverse suprafețe fără a fi atașat la un braț robotic, conform Techxplore. Rezultatul evocă o scenă din filmele „Familia Addams”, însă cercetătorii subliniază potențialul său practic, în special pentru intervenții în spații înguste sau greu accesibile.
Mâna robotică poate să se deplaseze fără brațul care o susține.
Conventional robotic manipulators sunt concepute în principal pentru manipularea obiectelor. Mișcarea autonomă a acestora devine mult mai complicată, deoarece lungimile degetelor nu coincid. O mână ce imită cea umană dispune de degete de dimensiuni variate și de un deget mare în poziție de opoziție. Aceste trăsături facilitează prinderea, însă descompun echilibrul când mâna încearcă să se deplaseze singură.
 Citește șiEnergie solară sub apă: cercetătorii reușesc la 10 m adâncime
Mâna robotică este capabilă să se miște independent de brațul care o susține. Sursa imaginii: Youtube/Soft Robotics Lab [SR
În cadrul testelor, s-au folosit 14 tipuri de suprafețe, atât în interior, cât și în exterior. Mâna a traversat covor, pietriș, iarbă și grilaje metalice. Într-o altă încercare, cercetătorii au permis robotului să înceapă testul în poziție culcată pe una dintre cele două fețe. În total de 25 încercări, robotul a reușit să se ridice și să-și restabilească echilibrul în 21 cazuri.
S-a pus în practică utilizarea degetelor pentru a interacționa cu mediul.
Funcționalitatea mâinii nu se restrânge doar la mișcare. Echipa de cercetare a evaluat abilitatea de a manipula degetele în timp ce păstrează stabilitatea. În cadrul unui test, robotul a sprijinit greutatea pe patru degete și a ridicat al cincilea pentru a apăsa patru butoane direcționale distincte. Rezultatul a arătat că a selectat corect tasta cerută în 29 din 32 încercări.
Într-un alt experiment, mâna robotică a ajuns la un obiect de dimensiuni reduse și l-a împins pe suprafața unei mese. În 15 încercări, obiectul s-a apropiat cu cel mult doi centimetri de poziția țintă. Cercetătorii susțin că această mobilitate ar putea amplifica utilizarea mâinilor robotice în spațiile construite pentru oameni.
O mână autonomă nu va mai fi nevoită să se bazeze permanent pe brațul robotic care o poartă. Prin urmare, aceasta ar putea accesa zone strânse unde un robot tradițional întâmpină probleme de operare. Prezentul studiu a fost lansat ca preprint pe platforma arXiv. Rezultatele oferite constituie experimente demonstrative ale echipei, iar cercetătorii subliniază că tehnologia poate fi extinsă ulterior pentru aplicații robotice mai flexibile.
COMENTARII / 0